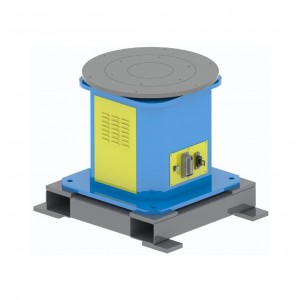
1. ಸಂಕೀರ್ಣ ವರ್ಕ್ಪೀಸ್ಗಳಿಗೆ ಹೊಂದಿಕೊಳ್ಳಿ ಮತ್ತು ವೆಲ್ಡಿಂಗ್ ವ್ಯಾಪ್ತಿಯನ್ನು ವಿಸ್ತರಿಸಿ
ದಪ್ಪ ಸ್ಟೀಲ್ ಪ್ಲೇಟ್ ಫ್ರೇಮ್ಗಳು ಮತ್ತು ನಿರ್ಮಾಣ ಯಂತ್ರೋಪಕರಣಗಳ ಬಕೆಟ್ಗಳಂತಹ ದೊಡ್ಡ ಅಥವಾ ಸಂಕೀರ್ಣ ವರ್ಕ್ಪೀಸ್ಗಳಿಗೆ, ಸ್ಥಾನಿಕವು ವರ್ಕ್ಪೀಸ್ ಅನ್ನು ತಿರುಗಿಸುತ್ತದೆ ಮತ್ತು ಅನುವಾದಿಸುತ್ತದೆ, ರೋಬೋಟ್ ಒಳಗಿನ ಬದಿಗಳು ಮತ್ತು ಮೂಲೆಗಳಂತಹ 'ಬ್ಲೈಂಡ್ ಸ್ಪಾಟ್'ಗಳಲ್ಲಿ ವೆಲ್ಡ್ಗಳನ್ನು ತಲುಪಲು ಸಹಾಯ ಮಾಡುತ್ತದೆ. MA1400 ನಂತಹ ದೀರ್ಘ ವ್ಯಾಪ್ತಿಯನ್ನು ಹೊಂದಿರುವ ರೋಬೋಟ್ಗಳೊಂದಿಗೆ ಜೋಡಿಸಿದಾಗ, ಇದು ಹೆಚ್ಚುವರಿ-ಉದ್ದ ಅಥವಾ ಭಾರವಾದ ವರ್ಕ್ಪೀಸ್ಗಳಿಗೆ 'ಒಂದು-ಬಾರಿ ಕ್ಲ್ಯಾಂಪಿಂಗ್, ಪೂರ್ಣ-ಸ್ಥಾನದ ವೆಲ್ಡಿಂಗ್' ಅನ್ನು ಸಾಧಿಸಬಹುದು, ಮರುಸ್ಥಾನ ದೋಷಗಳನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ.
2. ಹಸ್ತಚಾಲಿತ ಹಸ್ತಕ್ಷೇಪವನ್ನು ಕಡಿಮೆ ಮಾಡಿ, ದಕ್ಷತೆಯನ್ನು ಸುಧಾರಿಸಿ ಮತ್ತು ಸುರಕ್ಷತೆಯನ್ನು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಿ
ವರ್ಕ್ಪೀಸ್ನ ಆಗಾಗ್ಗೆ ಹಸ್ತಚಾಲಿತ ಹೊಂದಾಣಿಕೆಗಳ ಅಗತ್ಯವಿಲ್ಲ, ಇದು 'ಸ್ವಯಂಚಾಲಿತ ಸ್ಥಾನೀಕರಣ ಮತ್ತು ನಿರಂತರ ವೆಲ್ಡಿಂಗ್' ಅನ್ನು ಸಕ್ರಿಯಗೊಳಿಸುತ್ತದೆ, ಬ್ಯಾಚ್ ಉತ್ಪಾದನೆಯಲ್ಲಿ ವೆಲ್ಡಿಂಗ್ ದಕ್ಷತೆಯನ್ನು 30%–50% ರಷ್ಟು ಹೆಚ್ಚಿಸುತ್ತದೆ. ಸ್ಥಾನಿಕವು ಹೆಚ್ಚಿನ-ತಾಪಮಾನದ ವೆಲ್ಡ್ಗಳು ಮತ್ತು ಆರ್ಕ್ ಲೈಟ್ನೊಂದಿಗೆ ಮಾನವ ಸಂಪರ್ಕವನ್ನು ತಡೆಗಟ್ಟಲು ಸುರಕ್ಷತಾ ಅಡೆತಡೆಗಳೊಂದಿಗೆ ಸಮನ್ವಯದಲ್ಲಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ, ಸುರಕ್ಷತಾ ಅಪಾಯಗಳನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ ಮತ್ತು ವೆಲ್ಡಿಂಗ್ ಗುಣಮಟ್ಟದೊಂದಿಗೆ ಆಪರೇಟರ್ ಹಸ್ತಕ್ಷೇಪವನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ.
3. ಬಹು ಸನ್ನಿವೇಶಗಳಿಗೆ ಹೊಂದಿಕೊಳ್ಳಿ, ಹೊಂದಿಕೊಳ್ಳುವ ಉತ್ಪಾದನೆಯನ್ನು ಹೆಚ್ಚಿಸಿ
ಯಾಸ್ಕವಾ ರೋಬೋಟ್ಗಳು TIG/MIG/MAG ಪ್ರಕ್ರಿಯೆಗಳನ್ನು ಬೆಂಬಲಿಸುತ್ತವೆ ಮತ್ತು ಸರ್ವೋ ಅಥವಾ ಹೈಡ್ರಾಲಿಕ್ ಪೊಸಿಷನರ್ಗಳೊಂದಿಗೆ ಜೋಡಿಸಬಹುದು. ಅಲ್ಯೂಮಿನಿಯಂ ಅಥವಾ ಸ್ಟೇನ್ಲೆಸ್ ಸ್ಟೀಲ್ ಅನ್ನು ವೆಲ್ಡಿಂಗ್ ಮಾಡುವಾಗ, ಪೊಸಿಷನರ್ ಕಡಿಮೆ ವೇಗದಲ್ಲಿ ಸರಾಗವಾಗಿ ತಿರುಗುತ್ತದೆ, ಆದರೆ ರೋಬೋಟ್ ನೈಜ ಸಮಯದಲ್ಲಿ ಹೊಂದಿಕೊಳ್ಳುತ್ತದೆ, ಉಷ್ಣ ವಿರೂಪತೆಯನ್ನು ಕಡಿಮೆ ಮಾಡುತ್ತದೆ. ವರ್ಕ್ಪೀಸ್ ಪ್ರಕಾರಗಳನ್ನು ಬದಲಾಯಿಸುವಾಗ, ಪೊಸಿಷನರ್ ತ್ವರಿತವಾಗಿ ಫಿಕ್ಚರ್ಗಳನ್ನು ಬದಲಾಯಿಸುತ್ತದೆ ಮತ್ತು ರೋಬೋಟ್ ವ್ಯಾಪಕವಾದ ಕಾರ್ಯಸ್ಥಳ ಹೊಂದಾಣಿಕೆಗಳಿಲ್ಲದೆ ಹೊಂದಿಕೊಳ್ಳಲು ಪ್ರೋಗ್ರಾಂ ಅನ್ನು ಕರೆಯಬಹುದು.